探针拾取与夹持
通过拾取和夹持单元获取探针,配合方向调整准备焊接。
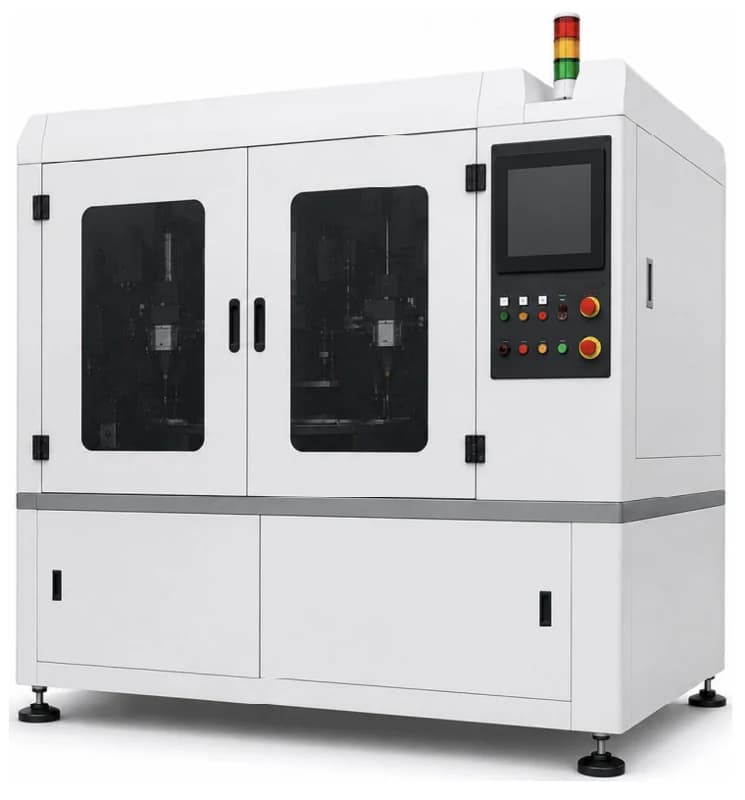
探针焊接机将探针拾取、视觉对准、激光焊接和焊后检查整合到同一设备中。设备通过视觉定位与运动补偿,使探针到达焊接位置,再由激光单元完成连接。
焊后视觉检查关注位置、形状等信息,并输出 OK / NG 判定。针拾取、夹取、视觉、激光、真空及检查单元共同支撑完整作业流程。
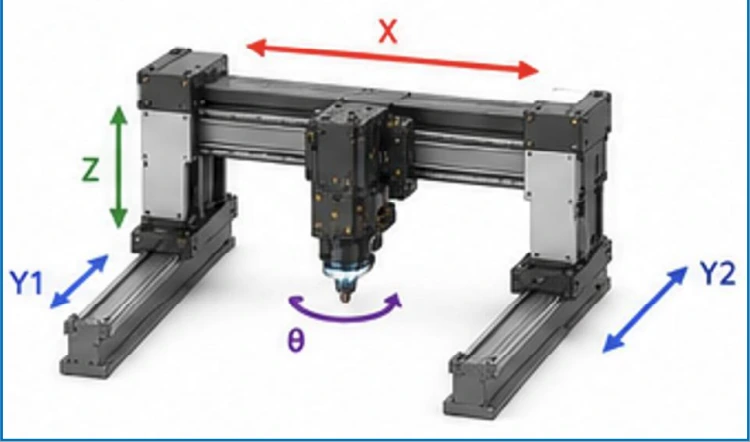
龙门和滑块组织 X、Y1、Y2 方向运动,焊接头通过 Z 轴移动及 θ 旋转完成位置与角度调整,为拾取、对准和焊接提供运动基础。
通过拾取和夹持单元获取探针,配合方向调整准备焊接。
利用视觉系统检测位置,在定位平台上完成对准与校正。
在探针定位后执行激光焊接,结合工艺条件完成连接。
检查焊后位置和形状,形成 OK / NG 判定,支持检查结果显示与保存。
从供料机构取出探针,完成夹持及方向调整。
采集图像并确认探针与焊接目标位置。
定位完成后,按焊接工艺条件执行激光加工。
检查位置与形状,判定结果并完成本轮作业。
面向探针与目标位置的精密对准和焊接连接。
将视觉检查融入焊接工序,对加工结果进行确认。