
焊前几何采集
扫描相机与线激光扫描仪获取工件和焊接区域信息,为工件定位及路径准备提供输入。
APPLICATIONS
将视觉扫描、机器人焊接与产线软件连接起来,贯通工件识别、路径规划、焊接执行和运行监控。
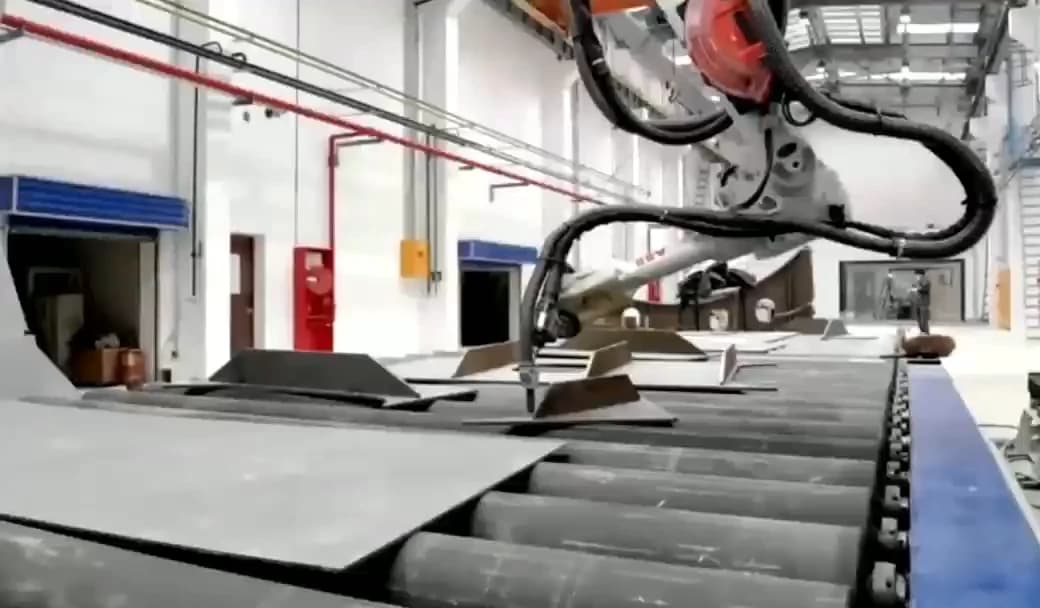
小组立焊接需要让工件几何信息、机器人运动和焊接工艺保持一致。该流水线围绕视觉模块与焊接执行单元,组织从识别到作业的自动化流程。
项目展示涵盖产线流程模拟、视觉模块模拟、现场运行与软件运行。通过把模拟环节与现场设备放在同一流程中,支持焊接工位的集成与调试。
扫描相机与线激光扫描仪获取工件和焊接区域信息,为工件定位及路径准备提供输入。
三轴龙门、六轴机械臂、焊枪与焊机协同完成焊接执行,焊接平台承载工件。
通过视觉模块模拟检查识别与扫描流程,衔接机器人作业路径。
软件界面呈现产线流程与现场运行状态,辅助联调及作业过程管理。
梳理工位动作、视觉采集与焊接执行之间的先后关系。
连接扫描设备和机器人,核对工件信息与运动路径。
执行焊接任务,并通过软件查看设备与工序状态。
适用于将工件识别、机器人运动与焊接工艺整合在一起的产线建设。
围绕扫描、定位和焊接执行开展工位设计与软件联调。