
焊缝三维感知
利用视觉成像与三维检测获取焊缝信息,支持焊接目标定位与跟踪。
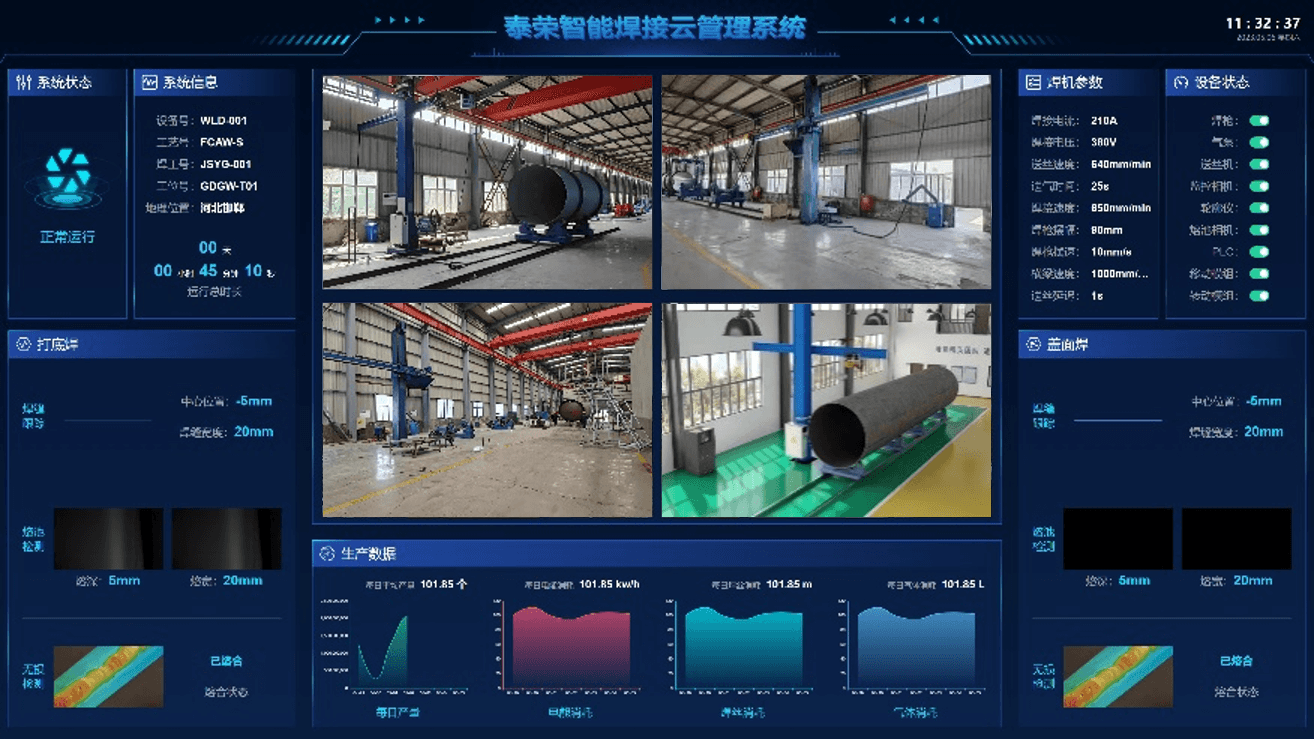
智能焊接系统面向焊前准备、焊接过程控制与监测、焊后质量评估等环节。系统结合大量程扫描相机、线激光扫描仪、机械臂、焊枪与焊机,获取焊缝三维信息并组织现场作业。
软件层通过零代码平台搭建监控界面,调用预置算法完成焊缝跟踪与质量检测。智能前端连接现场设备,将视觉感知、控制执行和监测信息统一到焊接流程中。
利用视觉成像与三维检测获取焊缝信息,支持焊接目标定位与跟踪。
接入扫描设备、机械臂和焊接执行设备,组织焊接过程中的控制与监测。
结合熔池表面检测、焊缝三维信息与光谱检测,分析焊接过程和常见杂质。
通过零代码平台构建监控界面,并调用预置算法库实现焊缝跟踪和焊接质量检测。
获取工件及焊缝的视觉与三维信息。
基于扫描结果完成焊接目标定位和现场设备准备。
组织机械臂、焊枪与焊机执行焊接,并进行焊缝跟踪。
采集焊接相关图像与检测信息,开展熔池表面及质量监测。
结合焊接检测结果,开展焊接质量与装配状态评估。
支持流水线场景中的视觉检测与智能焊接。
面向大部件焊接监测和装配状态评估。